메카트로닉스공학부 소속 2팀 로봇 적용 경진대회서 성과
SYNERGY팀 산업통상부장관상…2년 연속 1위
armware팀 한국로봇산업진흥원장상도
SYNERGY팀 산업통상부장관상…2년 연속 1위
armware팀 한국로봇산업진흥원장상도
|
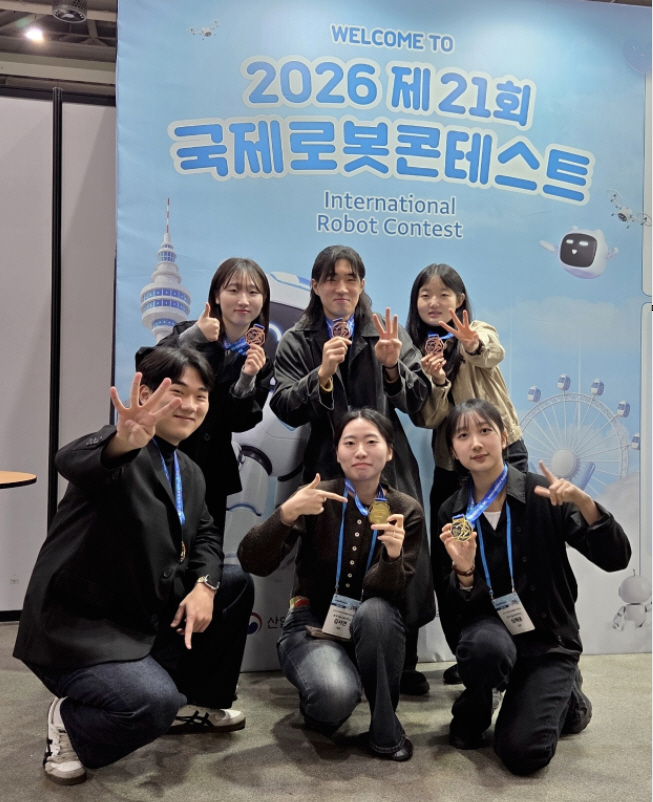
한기대는 메카트로닉스공학부 학생들로 구성된 SYNERGY팀과 armware팀이 지난 13~14일 대구 엑스코(EXCO)에서 열린 '제21회 국제로봇콘테스트(IRC) 2026' 로봇 제조공정 적용 경진대회에서 각각 1위와 3위를 수상했다고 16일 밝혔다.
가제트(GADGET) 랩 소속 심혜윤·김서연·이종은 학생으로 구성된 SYNERGY팀은 전문가 부문 1위를 차지해 산업통상부 장관상을 받았다. 지난해에 이어 2년 연속 같은 대회에서 정상에 올랐다.
|
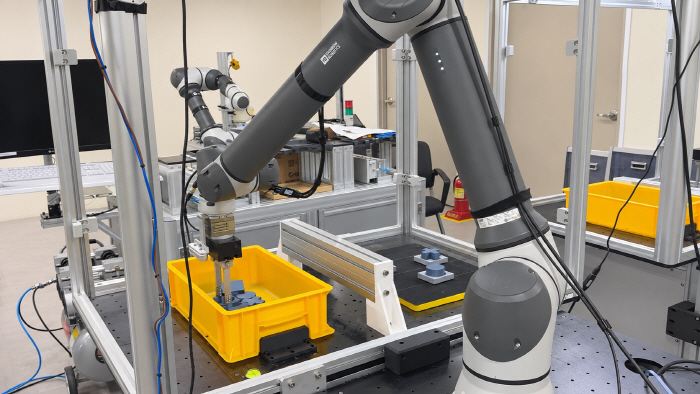
특히 집기 어려운 부품이 있으면 주변 부품을 옮겨 작업 공간을 확보하고 부품의 방향이 맞지 않을 경우 들어 올리거나 기울여 떨어뜨리는 동작으로 자세를 조정하도록 설계했다.
장애물 회피와 집기 실패 위치 기억 기능을 적용했으며 작업 공간에 사람의 손이 들어오면 동작을 멈추고 부품이 소진되면 보충을 기다리는 안전·운영 기능도 갖췄다.
또 직접 촬영한 이미지를 활용해 AI를 학습시키고 다양한 부품 배치 환경에서 반복 실험을 진행하며 인식 정확도를 높였다. 불필요한 동작을 최소화하면서 안정적으로 작업을 수행하는 데 중점을 뒀다.
한기대 메카트로닉스공학부 김정우·손윤채·이서현 학생으로 구성된 armware팀도 3위를 차지해 한국로봇산업진흥원장상을 수상했다.
심혜윤 팀장은 "수업에서 배운 지식을 로봇에 적용하고 각자의 역할을 책임지며 협력하는 소중한 경험이었다"며 "함께 데이터를 준비하고 프로그램을 개발, 점검하며 노력해 준 팀원들과 지도해 주신 천병식 지도교수님을 비롯한 메카트로닉스공학부 교수님들께 감사드린다"고 덧붙였다.